Датчики и промышленная автоматизация

Энкодеры SICK — страница 23

Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.

Все разделы SICK
Энкодеры SICK — иллюстрация раздела
8 085товаров в подборке

Подборки по сериям и типам

Подборок: 13
Показать все подборки · ещё 7Свернуть подборки
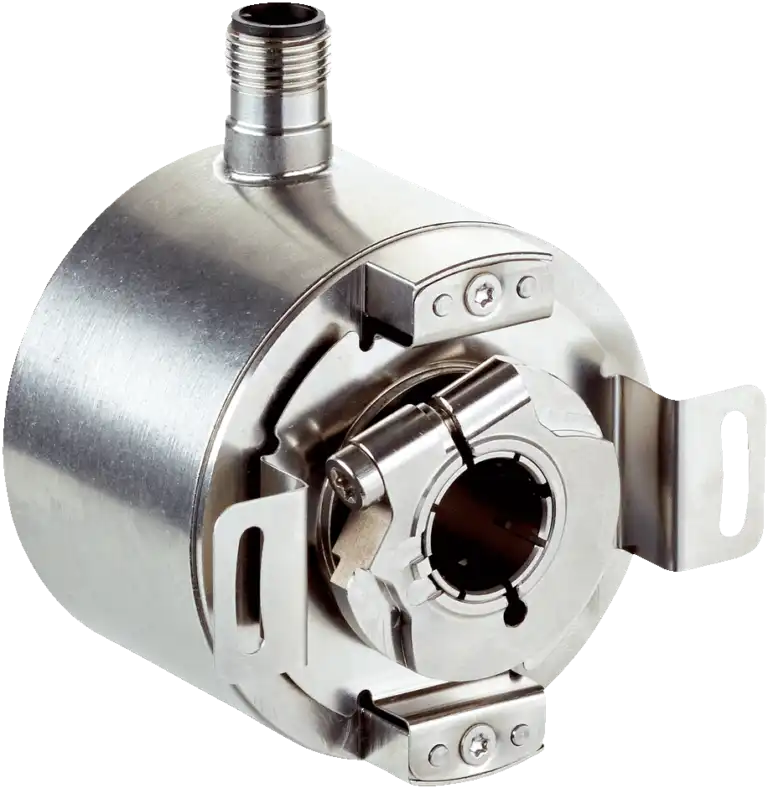
Многооборотный энкодер SICK AFM60I-BDRC262144, артикул 1083989
SICK Многооборотный энкодер SICK AFM60I-BDRC262144, артикул 1083989 MPN / артикул: 1083989
  • SICK

SICK AFM60I-BDRC262144, артикул 1083989, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
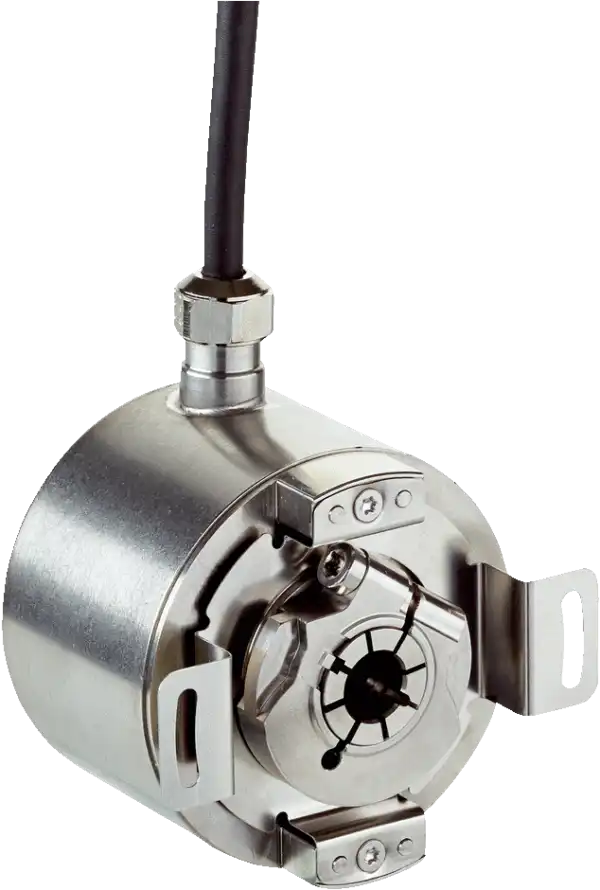
Многооборотный энкодер SICK AFM60I-BDSC262144, артикул 1083979
SICK Многооборотный энкодер SICK AFM60I-BDSC262144, артикул 1083979 MPN / артикул: 1083979
  • SICK

SICK AFM60I-BDSC262144, артикул 1083979, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
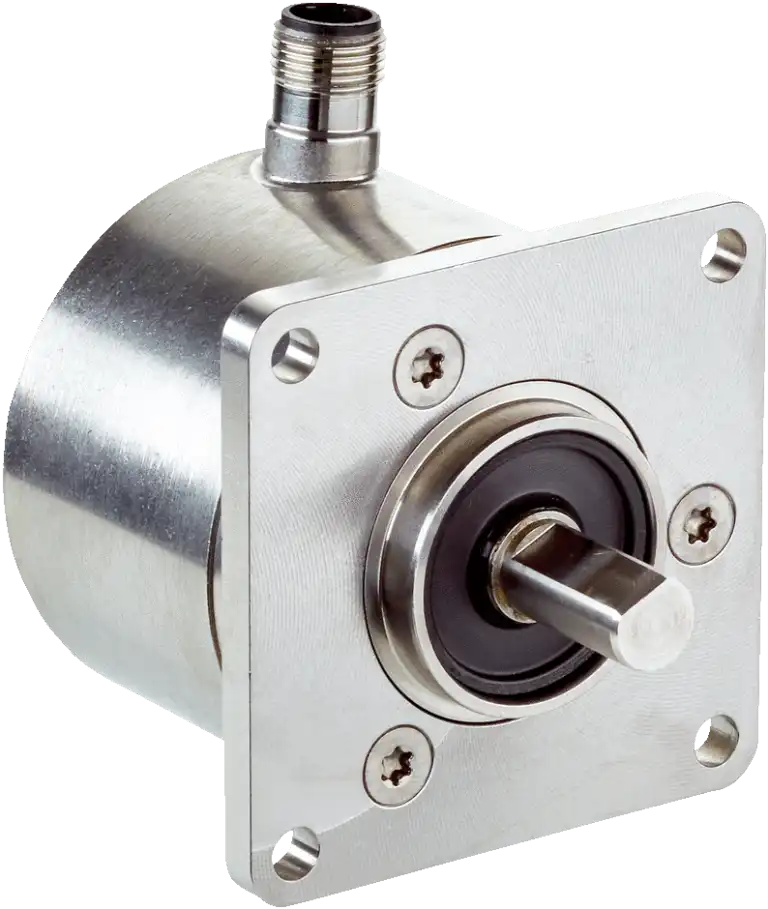
Многооборотный энкодер SICK AFM60I-BEAC001024, артикул 1101338
SICK Многооборотный энкодер SICK AFM60I-BEAC001024, артикул 1101338 MPN / артикул: 1101338
  • SICK

SICK AFM60I-BEAC001024, артикул 1101338, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
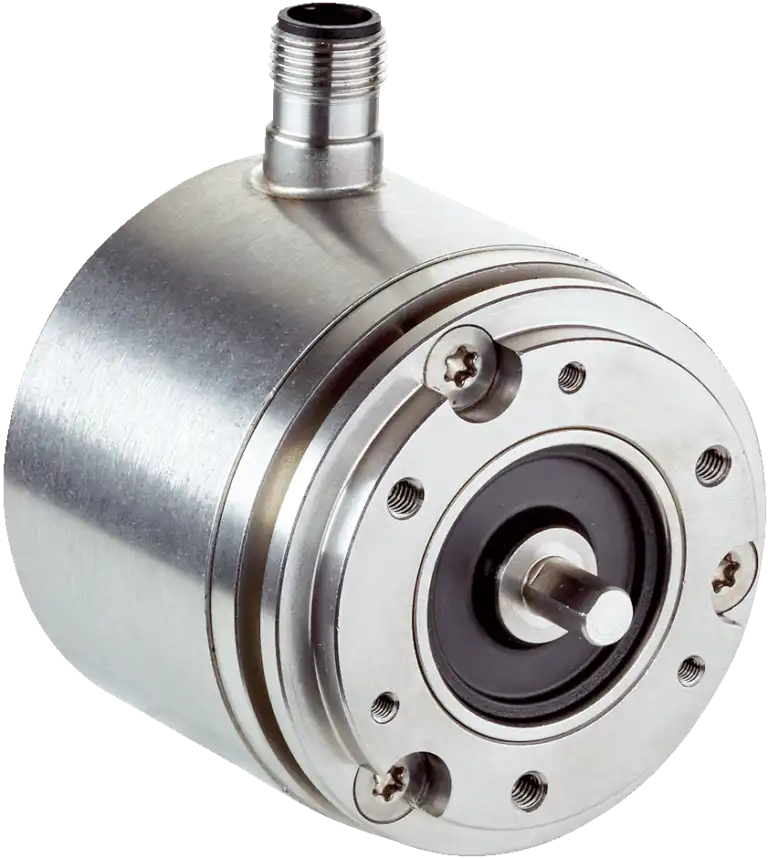
Многооборотный энкодер SICK AFM60I-BEAL262144, артикул 1094003
SICK Многооборотный энкодер SICK AFM60I-BEAL262144, артикул 1094003 MPN / артикул: 1094003
  • SICK

SICK AFM60I-BEAL262144, артикул 1094003, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
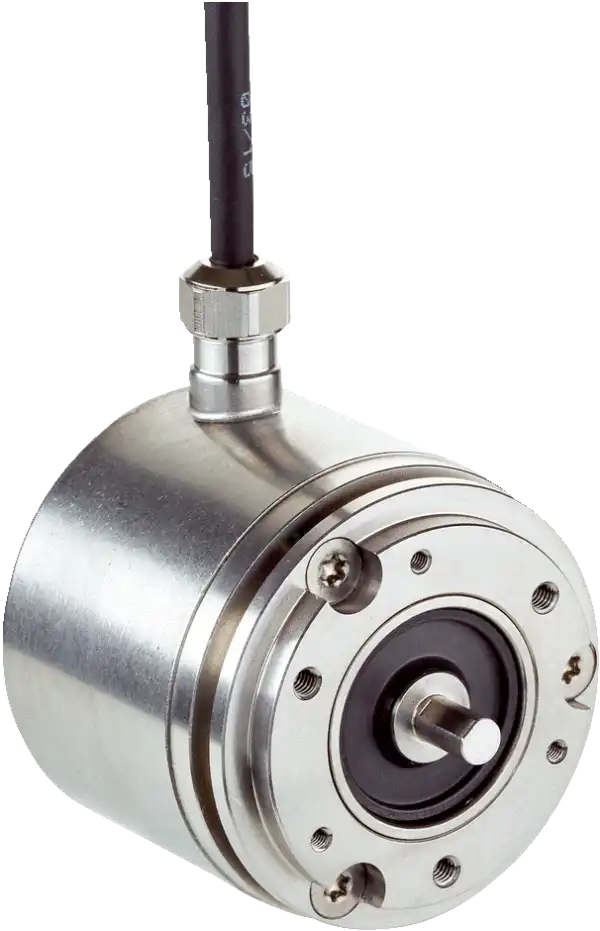
Многооборотный энкодер SICK AFM60I-BEKC262144, артикул 1082545
SICK Многооборотный энкодер SICK AFM60I-BEKC262144, артикул 1082545 MPN / артикул: 1082545
  • SICK

SICK AFM60I-BEKC262144, артикул 1082545, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
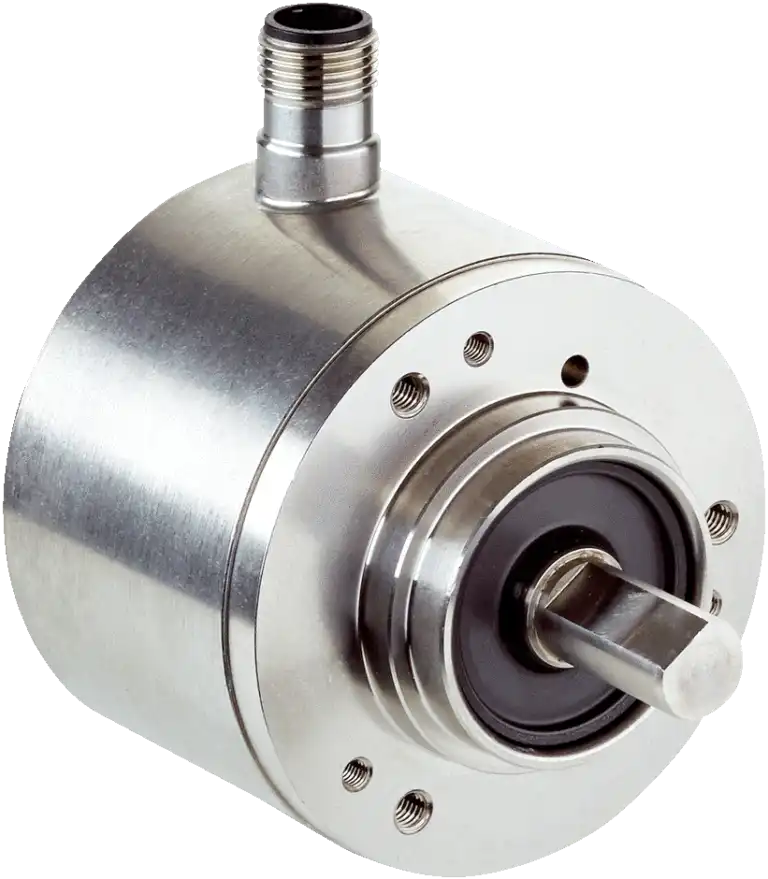
Многооборотный энкодер SICK AFM60I-BEPC262144, артикул 1083995
SICK Многооборотный энкодер SICK AFM60I-BEPC262144, артикул 1083995 MPN / артикул: 1083995
  • SICK

SICK AFM60I-BEPC262144, артикул 1083995, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BEPL262144, артикул 1106983
SICK Многооборотный энкодер SICK AFM60I-BEPL262144, артикул 1106983 MPN / артикул: 1106983
  • SICK

SICK AFM60I-BEPL262144, артикул 1106983, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BERC262144, артикул 1083988
SICK Многооборотный энкодер SICK AFM60I-BERC262144, артикул 1083988 MPN / артикул: 1083988
  • SICK

SICK AFM60I-BERC262144, артикул 1083988, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BESC262144, артикул 1083978
SICK Многооборотный энкодер SICK AFM60I-BESC262144, артикул 1083978 MPN / артикул: 1083978
  • SICK

SICK AFM60I-BESC262144, артикул 1083978, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BESM262144, артикул 1098742
SICK Многооборотный энкодер SICK AFM60I-BESM262144, артикул 1098742 MPN / артикул: 1098742
  • SICK

SICK AFM60I-BESM262144, артикул 1098742, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BGAM004096, артикул 1091924
SICK Многооборотный энкодер SICK AFM60I-BGAM004096, артикул 1091924 MPN / артикул: 1091924
  • SICK

SICK AFM60I-BGAM004096, артикул 1091924, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BHAC004096, артикул 1080664
SICK Многооборотный энкодер SICK AFM60I-BHAC004096, артикул 1080664 MPN / артикул: 1080664
  • SICK

SICK AFM60I-BHAC004096, артикул 1080664, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BHKC262144, артикул 1079006
SICK Многооборотный энкодер SICK AFM60I-BHKC262144, артикул 1079006 MPN / артикул: 1079006
  • SICK

SICK AFM60I-BHKC262144, артикул 1079006, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BHPC262144, артикул 1081062
SICK Многооборотный энкодер SICK AFM60I-BHPC262144, артикул 1081062 MPN / артикул: 1081062
  • SICK

SICK AFM60I-BHPC262144, артикул 1081062, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BHPM262144, артикул 1095138
SICK Многооборотный энкодер SICK AFM60I-BHPM262144, артикул 1095138 MPN / артикул: 1095138
  • SICK

SICK AFM60I-BHPM262144, артикул 1095138, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-BHRC262144, артикул 1096572
SICK Многооборотный энкодер SICK AFM60I-BHRC262144, артикул 1096572 MPN / артикул: 1096572
  • SICK

SICK AFM60I-BHRC262144, артикул 1096572, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-Q4PC262144, артикул 1083997
SICK Многооборотный энкодер SICK AFM60I-Q4PC262144, артикул 1083997 MPN / артикул: 1083997
  • SICK

SICK AFM60I-Q4PC262144, артикул 1083997, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-Q4RC262144, артикул 1083991
SICK Многооборотный энкодер SICK AFM60I-Q4RC262144, артикул 1083991 MPN / артикул: 1083991
  • SICK

SICK AFM60I-Q4RC262144, артикул 1083991, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-Q4SC262144, артикул 1083980
SICK Многооборотный энкодер SICK AFM60I-Q4SC262144, артикул 1083980 MPN / артикул: 1083980
  • SICK

SICK AFM60I-Q4SC262144, артикул 1083980, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S1PC262144, артикул 1083999
SICK Многооборотный энкодер SICK AFM60I-S1PC262144, артикул 1083999 MPN / артикул: 1083999
  • SICK

SICK AFM60I-S1PC262144, артикул 1083999, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S1PK262144, артикул 1083998
SICK Многооборотный энкодер SICK AFM60I-S1PK262144, артикул 1083998 MPN / артикул: 1083998
  • SICK

SICK AFM60I-S1PK262144, артикул 1083998, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S1RC262144, артикул 1083992
SICK Многооборотный энкодер SICK AFM60I-S1RC262144, артикул 1083992 MPN / артикул: 1083992
  • SICK

SICK AFM60I-S1RC262144, артикул 1083992, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S1SC262144, артикул 1083982
SICK Многооборотный энкодер SICK AFM60I-S1SC262144, артикул 1083982 MPN / артикул: 1083982
  • SICK

SICK AFM60I-S1SC262144, артикул 1083982, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4AC004096, артикул 1094917
SICK Многооборотный энкодер SICK AFM60I-S4AC004096, артикул 1094917 MPN / артикул: 1094917
  • SICK

SICK AFM60I-S4AC004096, артикул 1094917, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Инженерный подбор

Не нашли точную модель?

На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.