Датчики и промышленная автоматизация

Энкодеры SICK — страница 24

Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.

Все разделы SICK
Энкодеры SICK — иллюстрация раздела
8 085товаров в подборке

Подборки по сериям и типам

Подборок: 13
Показать все подборки · ещё 7Свернуть подборки
Многооборотный энкодер SICK AFM60I-S4AM004096, артикул 1091923
SICK Многооборотный энкодер SICK AFM60I-S4AM004096, артикул 1091923 MPN / артикул: 1091923
  • SICK

SICK AFM60I-S4AM004096, артикул 1091923, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
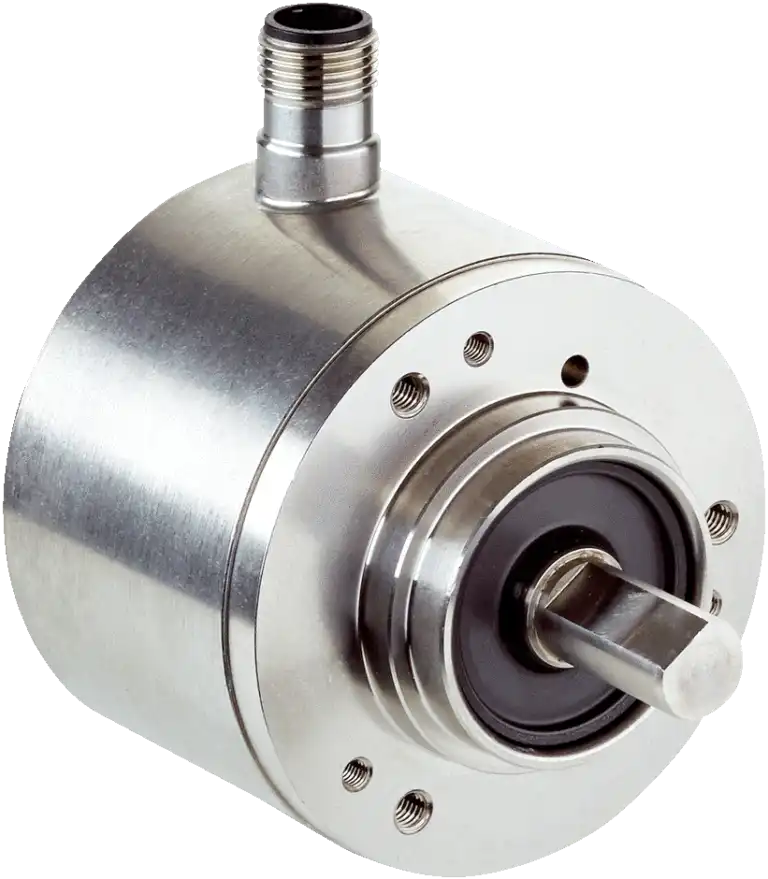
Многооборотный энкодер SICK AFM60I-S4AM262144, артикул 1093066
SICK Многооборотный энкодер SICK AFM60I-S4AM262144, артикул 1093066 MPN / артикул: 1093066
  • SICK

SICK AFM60I-S4AM262144, артикул 1093066, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
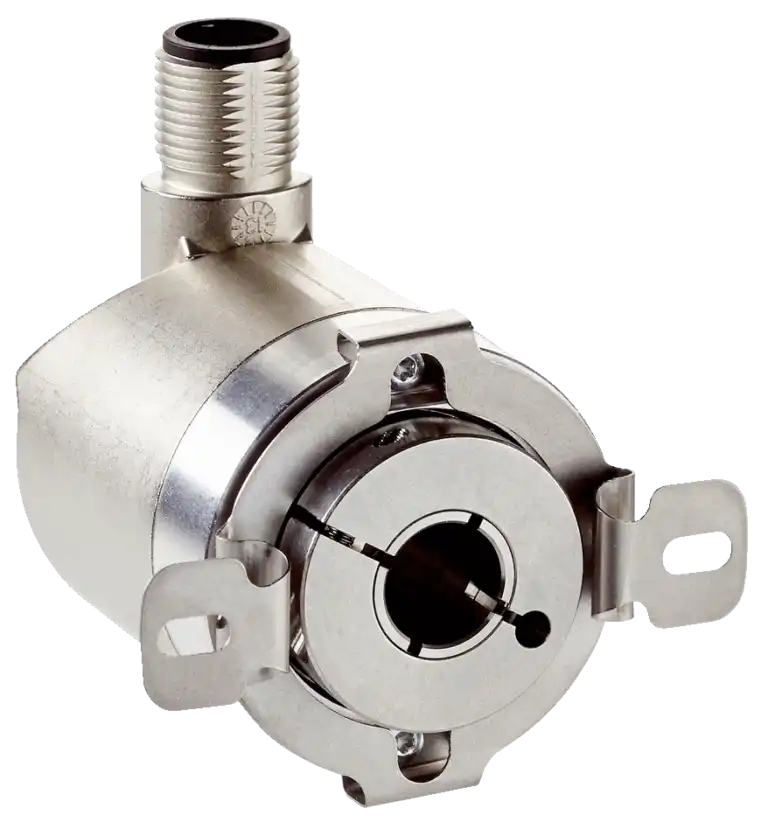
Многооборотный энкодер SICK AFM60I-S4KC262144, артикул 1079003
SICK Многооборотный энкодер SICK AFM60I-S4KC262144, артикул 1079003 MPN / артикул: 1079003
  • SICK

SICK AFM60I-S4KC262144, артикул 1079003, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
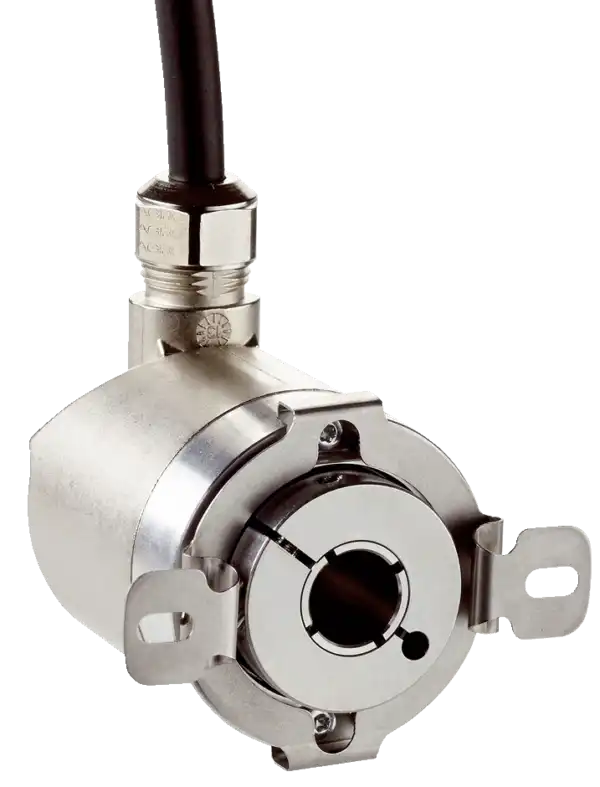
Многооборотный энкодер SICK AFM60I-S4KL262144, артикул 1083742
SICK Многооборотный энкодер SICK AFM60I-S4KL262144, артикул 1083742 MPN / артикул: 1083742
  • SICK

SICK AFM60I-S4KL262144, артикул 1083742, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4LL262144, артикул 1096898
SICK Многооборотный энкодер SICK AFM60I-S4LL262144, артикул 1096898 MPN / артикул: 1096898
  • SICK

SICK AFM60I-S4LL262144, артикул 1096898, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4PC262144, артикул 1084001
SICK Многооборотный энкодер SICK AFM60I-S4PC262144, артикул 1084001 MPN / артикул: 1084001
  • SICK

SICK AFM60I-S4PC262144, артикул 1084001, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4PK262144, артикул 1084000
SICK Многооборотный энкодер SICK AFM60I-S4PK262144, артикул 1084000 MPN / артикул: 1084000
  • SICK

SICK AFM60I-S4PK262144, артикул 1084000, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4RC262144, артикул 1083994
SICK Многооборотный энкодер SICK AFM60I-S4RC262144, артикул 1083994 MPN / артикул: 1083994
  • SICK

SICK AFM60I-S4RC262144, артикул 1083994, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4RK262144, артикул 1083993
SICK Многооборотный энкодер SICK AFM60I-S4RK262144, артикул 1083993 MPN / артикул: 1083993
  • SICK

SICK AFM60I-S4RK262144, артикул 1083993, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4SC262144, артикул 1083986
SICK Многооборотный энкодер SICK AFM60I-S4SC262144, артикул 1083986 MPN / артикул: 1083986
  • SICK

SICK AFM60I-S4SC262144, артикул 1083986, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4SK262144, артикул 1083985
SICK Многооборотный энкодер SICK AFM60I-S4SK262144, артикул 1083985 MPN / артикул: 1083985
  • SICK

SICK AFM60I-S4SK262144, артикул 1083985, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4TC262144, артикул 1091350
SICK Многооборотный энкодер SICK AFM60I-S4TC262144, артикул 1091350 MPN / артикул: 1091350
  • SICK

SICK AFM60I-S4TC262144, артикул 1091350, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60I-S4TM262144, артикул 1096332
SICK Многооборотный энкодер SICK AFM60I-S4TM262144, артикул 1096332 MPN / артикул: 1096332
  • SICK

SICK AFM60I-S4TM262144, артикул 1096332, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BAAC012x12, артикул 1075366
SICK Многооборотный энкодер SICK AHM36A-BAAC012x12, артикул 1075366 MPN / артикул: 1075366
  • SICK

SICK AHM36A-BAAC012x12, артикул 1075366, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BACC014x12, артикул 1065990
SICK Многооборотный энкодер SICK AHM36A-BACC014x12, артикул 1065990 MPN / артикул: 1065990
  • SICK

SICK AHM36A-BACC014x12, артикул 1065990, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BACK014x12, артикул 1065991
SICK Многооборотный энкодер SICK AHM36A-BACK014x12, артикул 1065991 MPN / артикул: 1065991
  • SICK

SICK AHM36A-BACK014x12, артикул 1065991, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BAPC014x12, артикул 1066011
SICK Многооборотный энкодер SICK AHM36A-BAPC014x12, артикул 1066011 MPN / артикул: 1066011
  • SICK

SICK AHM36A-BAPC014x12, артикул 1066011, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BAPK014x12, артикул 1066010
SICK Многооборотный энкодер SICK AHM36A-BAPK014x12, артикул 1066010 MPN / артикул: 1066010
  • SICK

SICK AHM36A-BAPK014x12, артикул 1066010, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBAJ014x12, артикул 1080370
SICK Многооборотный энкодер SICK AHM36A-BBAJ014x12, артикул 1080370 MPN / артикул: 1080370
  • SICK

SICK AHM36A-BBAJ014x12, артикул 1080370, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBAK014x12, артикул 1092503
SICK Многооборотный энкодер SICK AHM36A-BBAK014x12, артикул 1092503 MPN / артикул: 1092503
  • SICK

SICK AHM36A-BBAK014x12, артикул 1092503, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBCC014x12, артикул 1070098
SICK Многооборотный энкодер SICK AHM36A-BBCC014x12, артикул 1070098 MPN / артикул: 1070098
  • SICK

SICK AHM36A-BBCC014x12, артикул 1070098, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBCJ014x12, артикул 1072492
SICK Многооборотный энкодер SICK AHM36A-BBCJ014x12, артикул 1072492 MPN / артикул: 1072492
  • SICK

SICK AHM36A-BBCJ014x12, артикул 1072492, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBCK014x12, артикул 1073255
SICK Многооборотный энкодер SICK AHM36A-BBCK014x12, артикул 1073255 MPN / артикул: 1073255
  • SICK

SICK AHM36A-BBCK014x12, артикул 1073255, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AHM36A-BBPC014x12, артикул 1087168
SICK Многооборотный энкодер SICK AHM36A-BBPC014x12, артикул 1087168 MPN / артикул: 1087168
  • SICK

SICK AHM36A-BBPC014x12, артикул 1087168, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Инженерный подбор

Не нашли точную модель?

На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.