Датчики и промышленная автоматизация

Энкодеры SICK — страница 21

Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.

Все разделы SICK
Энкодеры SICK — иллюстрация раздела
8 085товаров в подборке

Подборки по сериям и типам

Подборок: 13
Показать все подборки · ещё 7Свернуть подборки
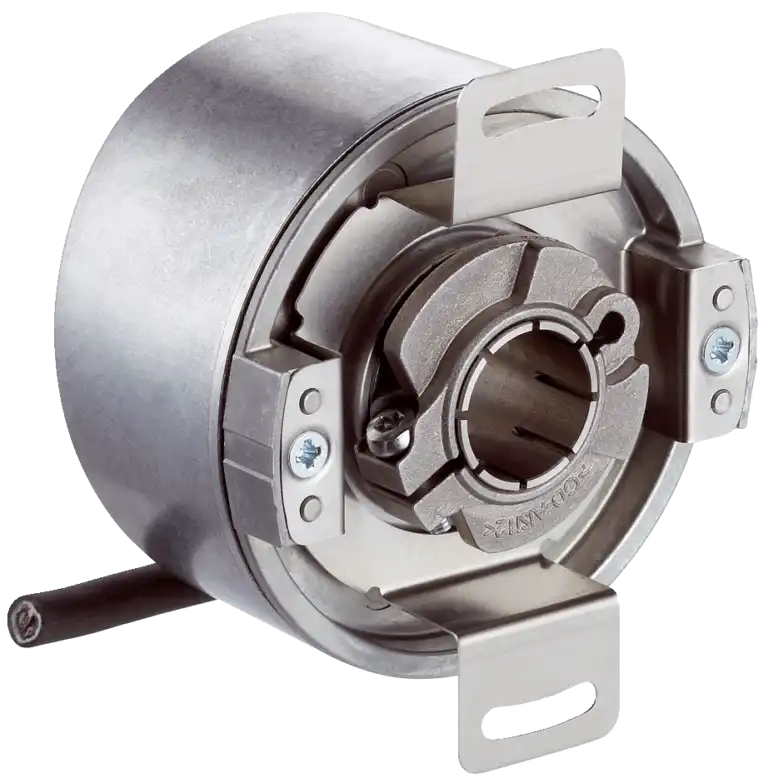
Многооборотный энкодер SICK AFM60E-TEAK001024, артикул 1075057
SICK Многооборотный энкодер SICK AFM60E-TEAK001024, артикул 1075057 MPN / артикул: 1075057
  • SICK

SICK AFM60E-TEAK001024, артикул 1075057, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
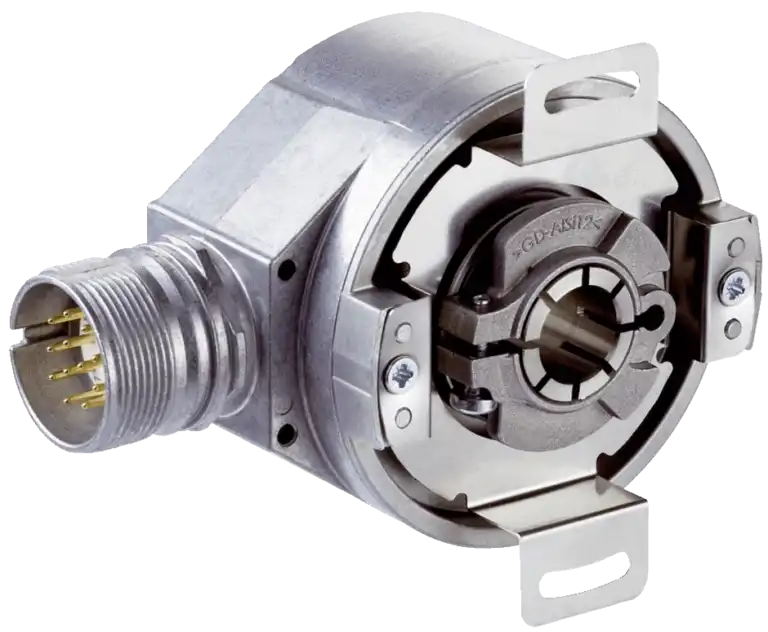
Многооборотный энкодер SICK AFM60E-TEAK004096, артикул 1053304
SICK Многооборотный энкодер SICK AFM60E-TEAK004096, артикул 1053304 MPN / артикул: 1053304
  • SICK

SICK AFM60E-TEAK004096, артикул 1053304, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
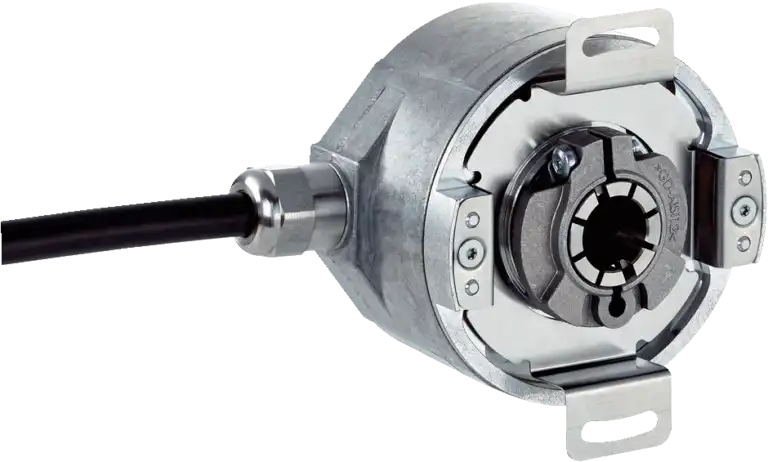
Многооборотный энкодер SICK AFM60E-TEAL002048, артикул 1087707
SICK Многооборотный энкодер SICK AFM60E-TEAL002048, артикул 1087707 MPN / артикул: 1087707
  • SICK

SICK AFM60E-TEAL002048, артикул 1087707, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
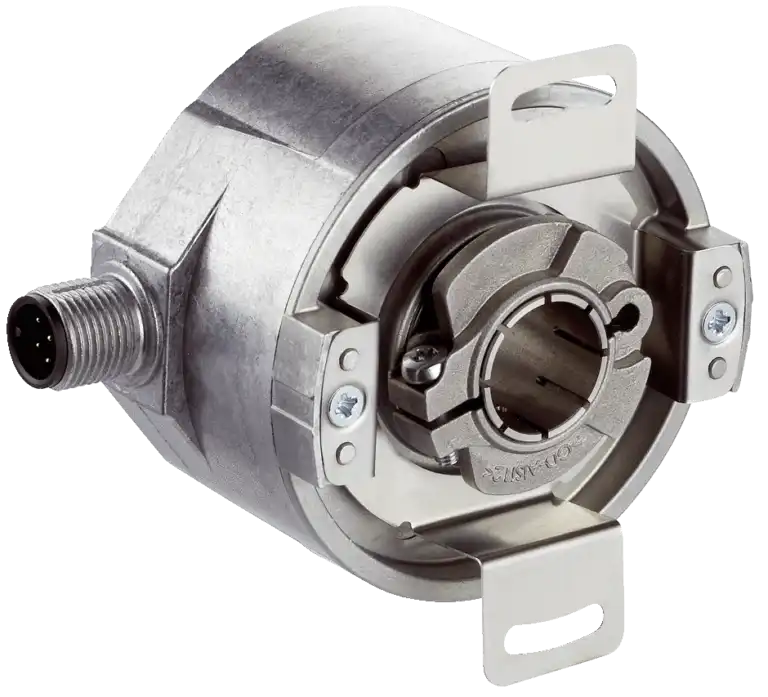
Многооборотный энкодер SICK AFM60E-TEAL004096, артикул 1054556
SICK Многооборотный энкодер SICK AFM60E-TEAL004096, артикул 1054556 MPN / артикул: 1054556
  • SICK

SICK AFM60E-TEAL004096, артикул 1054556, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TEAM001024, артикул 1089464
SICK Многооборотный энкодер SICK AFM60E-TEAM001024, артикул 1089464 MPN / артикул: 1089464
  • SICK

SICK AFM60E-TEAM001024, артикул 1089464, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TEAM004096, артикул 1052324
SICK Многооборотный энкодер SICK AFM60E-TEAM004096, артикул 1052324 MPN / артикул: 1052324
  • SICK

SICK AFM60E-TEAM004096, артикул 1052324, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TEKA004096, артикул 1055028
SICK Многооборотный энкодер SICK AFM60E-TEKA004096, артикул 1055028 MPN / артикул: 1055028
  • SICK

SICK AFM60E-TEKA004096, артикул 1055028, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TEKK004096, артикул 1059602
SICK Многооборотный энкодер SICK AFM60E-TEKK004096, артикул 1059602 MPN / артикул: 1059602
  • SICK

SICK AFM60E-TEKK004096, артикул 1059602, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TEKM004096, артикул 1059597
SICK Многооборотный энкодер SICK AFM60E-TEKM004096, артикул 1059597 MPN / артикул: 1059597
  • SICK

SICK AFM60E-TEKM004096, артикул 1059597, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TELA004096, артикул 1054600
SICK Многооборотный энкодер SICK AFM60E-TELA004096, артикул 1054600 MPN / артикул: 1054600
  • SICK

SICK AFM60E-TELA004096, артикул 1054600, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TETA004096, артикул 1059006
SICK Многооборотный энкодер SICK AFM60E-TETA004096, артикул 1059006 MPN / артикул: 1059006
  • SICK

SICK AFM60E-TETA004096, артикул 1059006, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TETL004096, артикул 1065680
SICK Многооборотный энкодер SICK AFM60E-TETL004096, артикул 1065680 MPN / артикул: 1065680
  • SICK

SICK AFM60E-TETL004096, артикул 1065680, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TFAC004096, артикул 1054597
SICK Многооборотный энкодер SICK AFM60E-TFAC004096, артикул 1054597 MPN / артикул: 1054597
  • SICK

SICK AFM60E-TFAC004096, артикул 1054597, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TFAK004096, артикул 1057532
SICK Многооборотный энкодер SICK AFM60E-TFAK004096, артикул 1057532 MPN / артикул: 1057532
  • SICK

SICK AFM60E-TFAK004096, артикул 1057532, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TFKA004096, артикул 1067840
SICK Многооборотный энкодер SICK AFM60E-TFKA004096, артикул 1067840 MPN / артикул: 1067840
  • SICK

SICK AFM60E-TFKA004096, артикул 1067840, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TFKK004096, артикул 1084052
SICK Многооборотный энкодер SICK AFM60E-TFKK004096, артикул 1084052 MPN / артикул: 1084052
  • SICK

SICK AFM60E-TFKK004096, артикул 1084052, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAA004096, артикул 1056913
SICK Многооборотный энкодер SICK AFM60E-TGAA004096, артикул 1056913 MPN / артикул: 1056913
  • SICK

SICK AFM60E-TGAA004096, артикул 1056913, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAC004096, артикул 1059715
SICK Многооборотный энкодер SICK AFM60E-TGAC004096, артикул 1059715 MPN / артикул: 1059715
  • SICK

SICK AFM60E-TGAC004096, артикул 1059715, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAK001024, артикул 1053254
SICK Многооборотный энкодер SICK AFM60E-TGAK001024, артикул 1053254 MPN / артикул: 1053254
  • SICK

SICK AFM60E-TGAK001024, артикул 1053254, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAK004096, артикул 1056788
SICK Многооборотный энкодер SICK AFM60E-TGAK004096, артикул 1056788 MPN / артикул: 1056788
  • SICK

SICK AFM60E-TGAK004096, артикул 1056788, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAL004096, артикул 1063888
SICK Многооборотный энкодер SICK AFM60E-TGAL004096, артикул 1063888 MPN / артикул: 1063888
  • SICK

SICK AFM60E-TGAL004096, артикул 1063888, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGAM004096, артикул 1077623
SICK Многооборотный энкодер SICK AFM60E-TGAM004096, артикул 1077623 MPN / артикул: 1077623
  • SICK

SICK AFM60E-TGAM004096, артикул 1077623, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGKA004096, артикул 1062939
SICK Многооборотный энкодер SICK AFM60E-TGKA004096, артикул 1062939 MPN / артикул: 1062939
  • SICK

SICK AFM60E-TGKA004096, артикул 1062939, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-TGKL004096, артикул 1101881
SICK Многооборотный энкодер SICK AFM60E-TGKL004096, артикул 1101881 MPN / артикул: 1101881
  • SICK

SICK AFM60E-TGKL004096, артикул 1101881, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Инженерный подбор

Не нашли точную модель?

На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.