- SICK
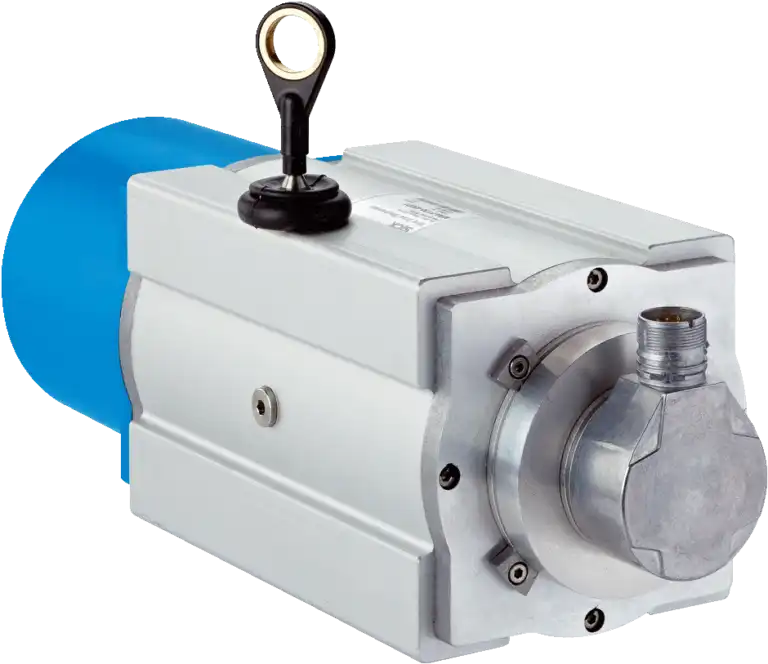
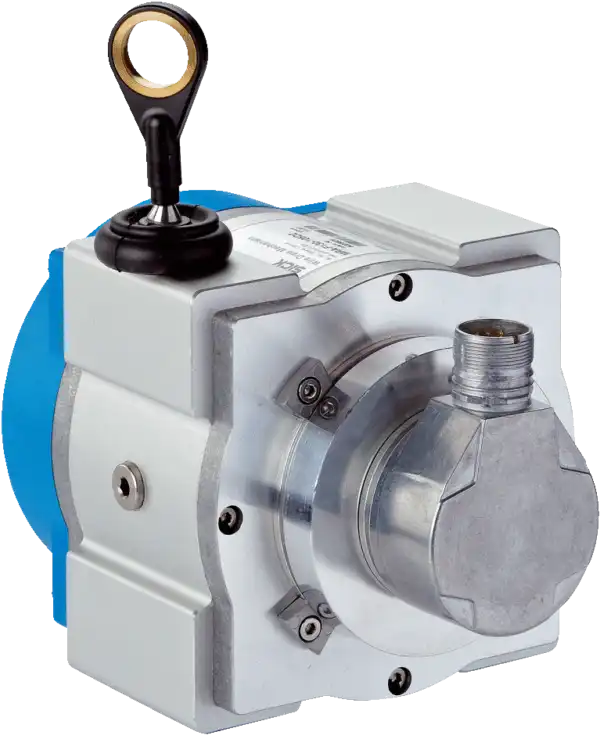
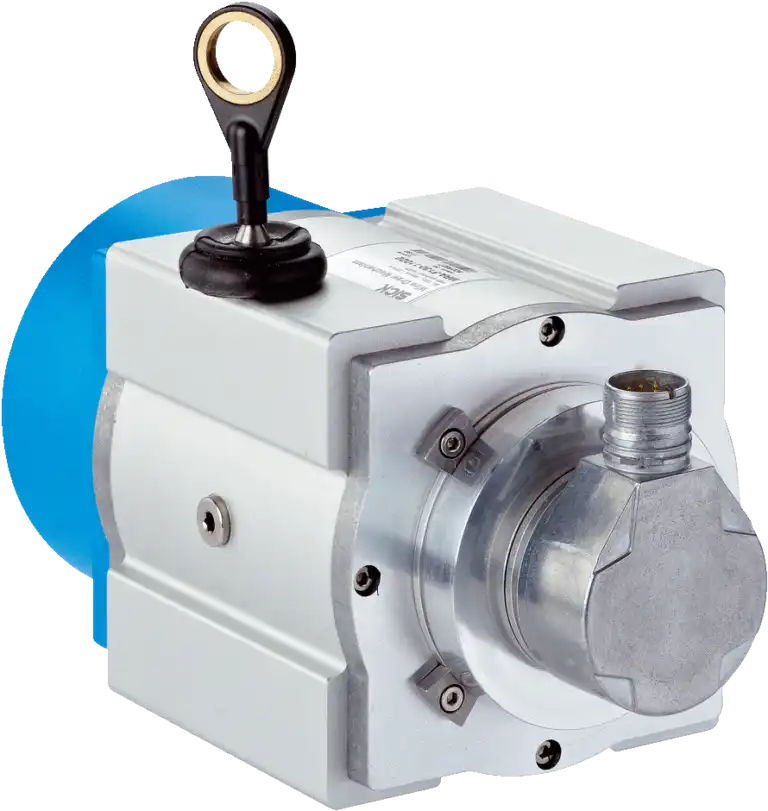
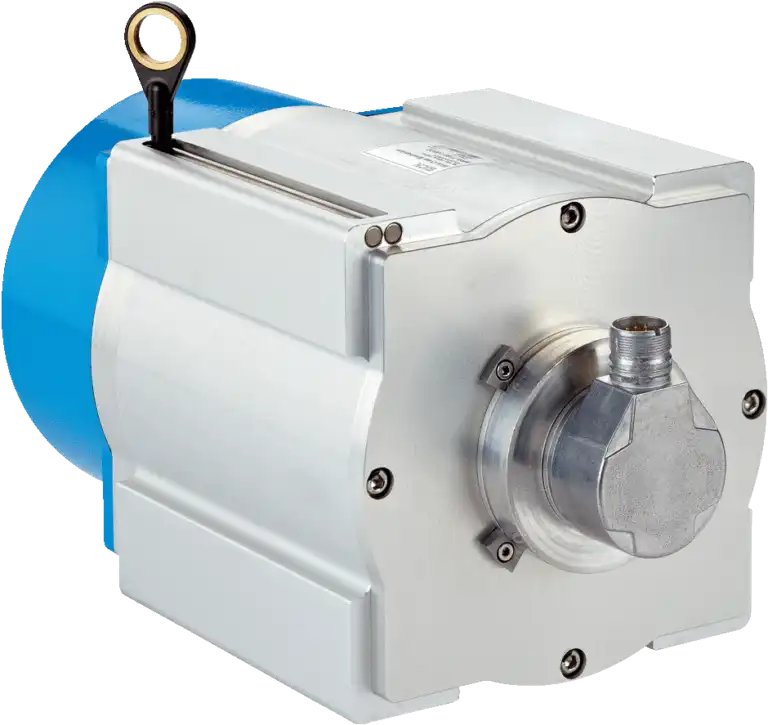
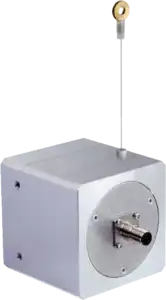
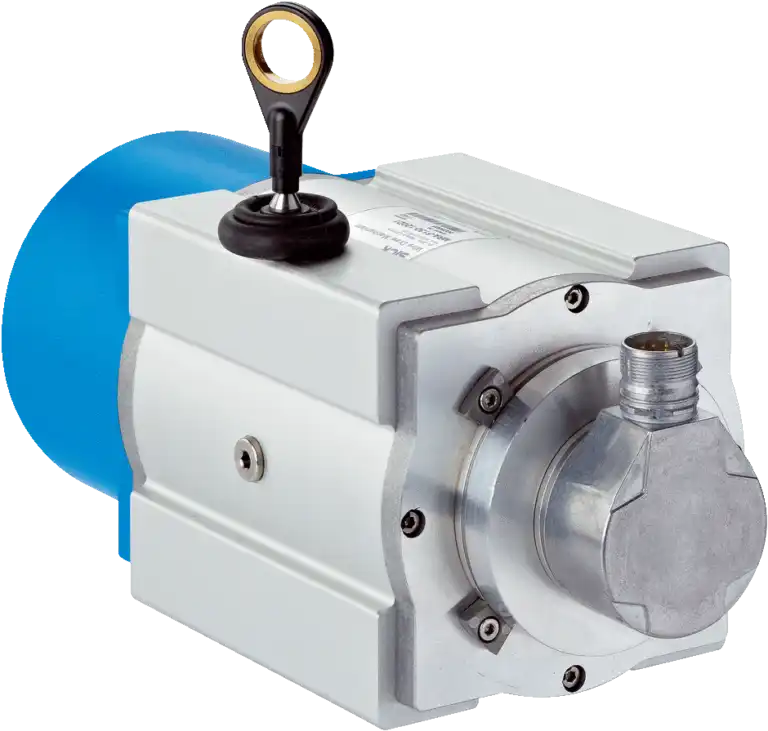
SICK PRF13-C1AM2020, артикул 1034332, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.
Все разделы SICK
SICK PRF13-C1AM2020, артикул 1034332, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-C1AM3020, артикул 1034333, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-C1KM0520, артикул 1084425, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-E1AM0520, артикул 1034336, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-E1AM1020, артикул 1034337, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-E1AM2020, артикул 1034338, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF13-E1AM3020, артикул 1034339, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF19-A1AM5010, артикул 1034328, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF19-C1AM5010, артикул 1034334, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK PRF19-E1AM5010, артикул 1034340, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK XKS09-HTBM0227, артикул 1035436, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK XKS09-HTBM0527, артикул 1035437, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
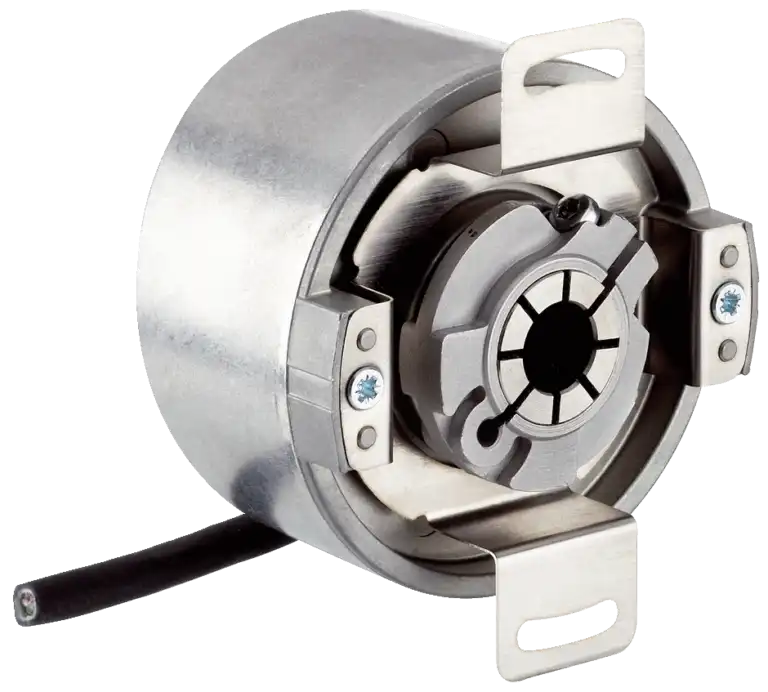
SICK DFS60B-BHAK04096, артикул 1057800, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
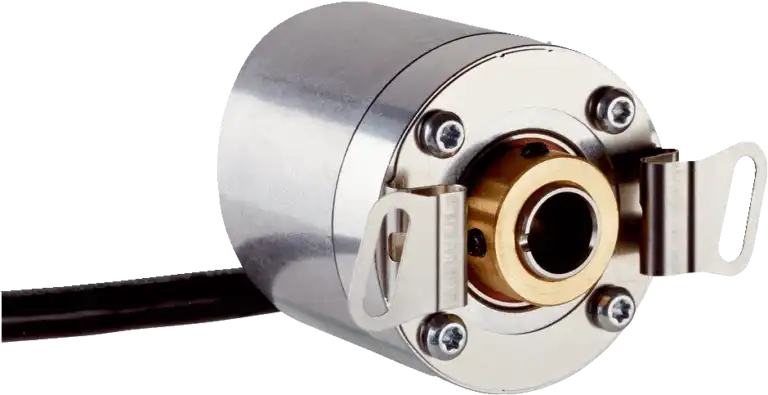
SICK DBS36E-BAAK00500, артикул 1084310, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BAEJ00200, артикул 1104461, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BAEL00200, артикул 1087768, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BAEL00300, артикул 1092638, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BAGJ02000, артикул 1094025, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00100, артикул 1061248, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00200, артикул 1076176, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00300, артикул 1103891, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00360, артикул 1061249, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00400, артикул 1061250, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
SICK DBS36E-BBAJ00500, артикул 1061251, — инкрементальный энкодер для получения обратной связи о вращении вала. Он связывает механическое движение с системой управления: по последовательности выходных сигналов контроллер отслеживает перемещение и оценивает скорость вращения.
На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.