- SICK
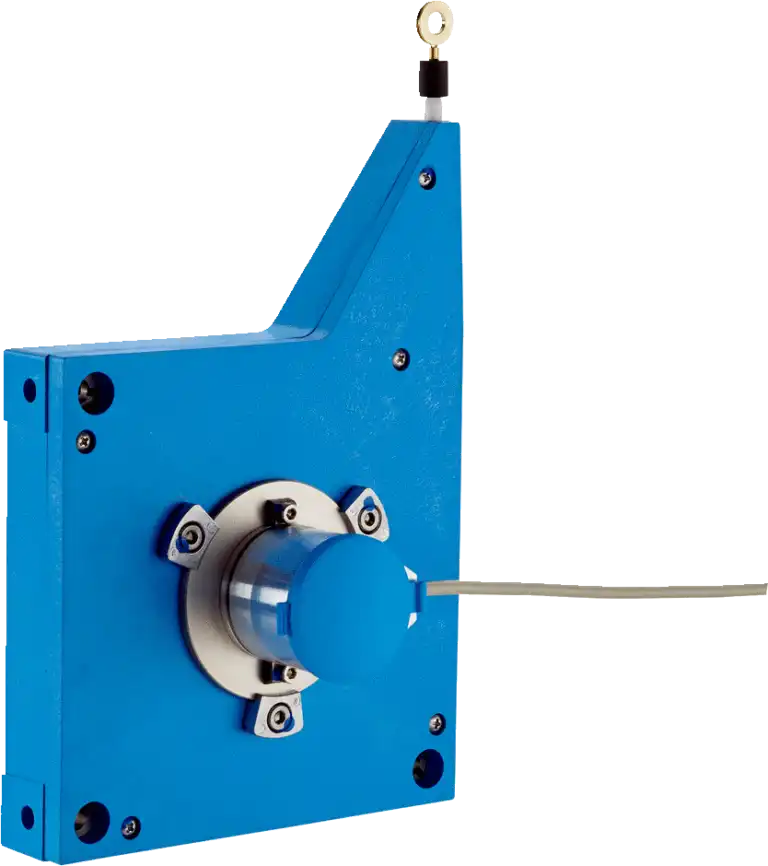
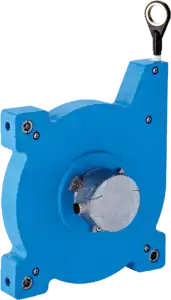
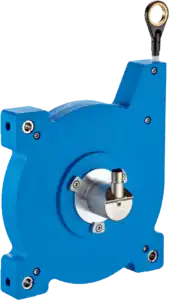
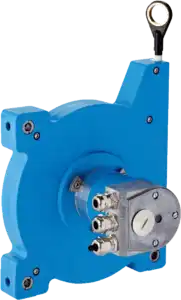
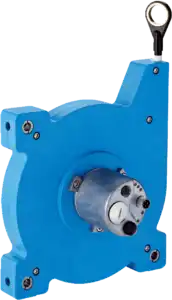
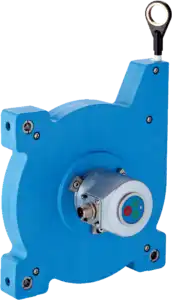
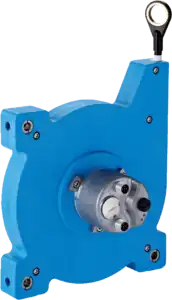
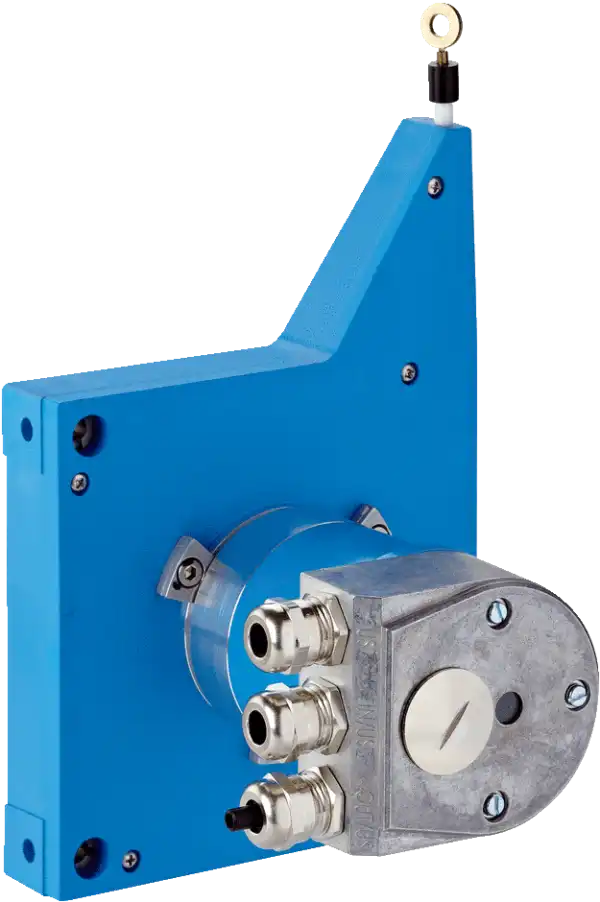
SICK BCG13-D1HM0521, артикул 1061035, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.
Все разделы SICK
SICK BCG13-D1HM0521, артикул 1061035, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-E1BM0599, артикул 1061038, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-I1BM0599, артикул 1061037, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-K1KM05PP, артикул 6039749, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-L1KM05PP, артикул 6039750, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-N1BM0599, артикул 1061036, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG13-P1BM0521, артикул 1052619, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-A1AM1007, артикул 1056983, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-A1CM1007, артикул 1061039, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-A1CM1015, артикул 1061040, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-A1NM1015, артикул 1068870, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-C1HM1015, артикул 1061041, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-C1QM1029, артикул 1068871, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-C1QM10S1, артикул 1073357, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-D1HM1015, артикул 1061042, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-E1BM1099, артикул 1061045, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-I1BM1099, артикул 1061044, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-K1EM10PP, артикул 6048294, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-L1EM10PP, артикул 6048295, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-N1BM1099, артикул 1061043, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BCG19-P1BM1015, артикул 1052620, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BKS09-ATBM0220, артикул 1035240, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BKS09-ATBM0520, артикул 1035241, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
SICK BTF08-A1AM0240, артикул 1034299, — линейный энкодер для получения обратной связи о перемещении механизма. Он передаёт информацию об изменении положения в систему управления и используется при согласовании движения рабочих узлов.
На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.