Датчики и промышленная автоматизация

Энкодеры SICK — страница 18

Энкодеры SICK: выбор по артикулу и полной маркировке. Сравните параметры конкретных исполнений в карточках товаров; цену и срок поставки уточните у менеджера.

Все разделы SICK
Энкодеры SICK — иллюстрация раздела
8 085товаров в подборке

Подборки по сериям и типам

Подборок: 13
Показать все подборки · ещё 7Свернуть подборки
Многооборотный энкодер SICK AFM60E-BEAA004096, артикул 1054115
SICK Многооборотный энкодер SICK AFM60E-BEAA004096, артикул 1054115 MPN / артикул: 1054115
  • SICK

SICK AFM60E-BEAA004096, артикул 1054115, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
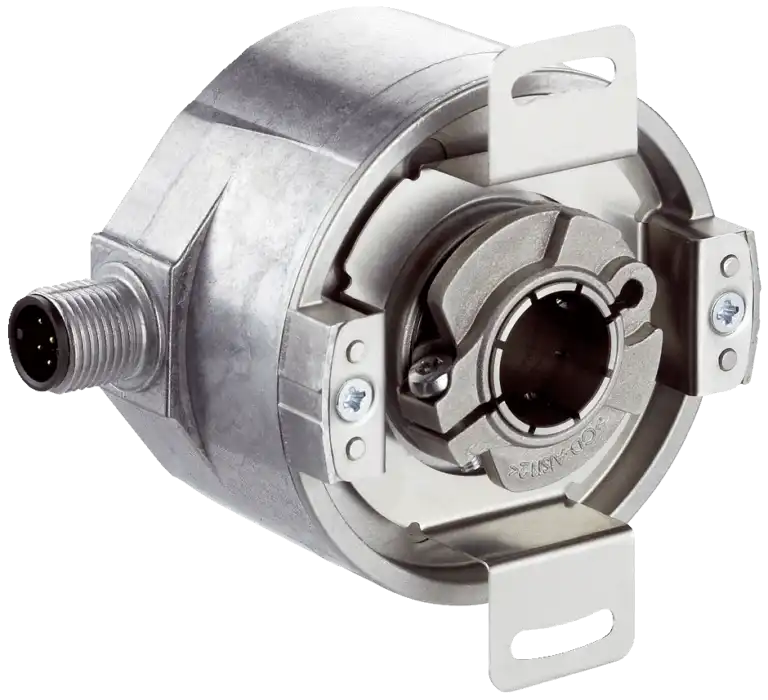
Многооборотный энкодер SICK AFM60E-BEAC000256, артикул 1092669
SICK Многооборотный энкодер SICK AFM60E-BEAC000256, артикул 1092669 MPN / артикул: 1092669
  • SICK

SICK AFM60E-BEAC000256, артикул 1092669, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
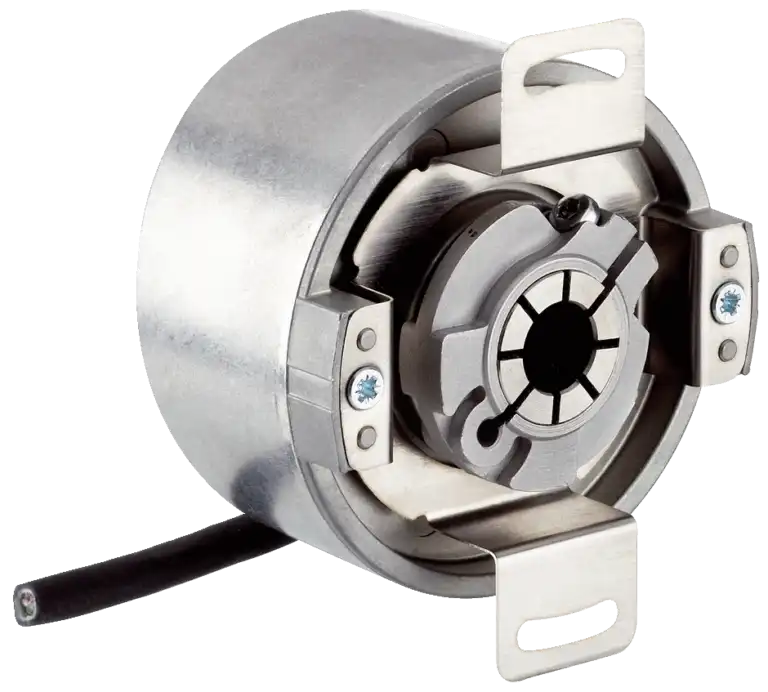
Многооборотный энкодер SICK AFM60E-BEAC001024, артикул 1101345
SICK Многооборотный энкодер SICK AFM60E-BEAC001024, артикул 1101345 MPN / артикул: 1101345
  • SICK

SICK AFM60E-BEAC001024, артикул 1101345, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
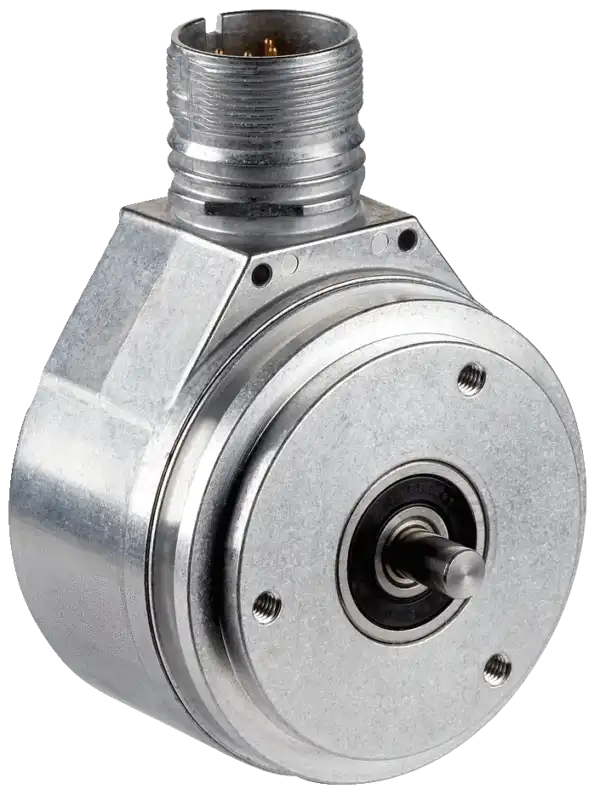
Многооборотный энкодер SICK AFM60E-BEAC004096, артикул 1063258
SICK Многооборотный энкодер SICK AFM60E-BEAC004096, артикул 1063258 MPN / артикул: 1063258
  • SICK

SICK AFM60E-BEAC004096, артикул 1063258, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
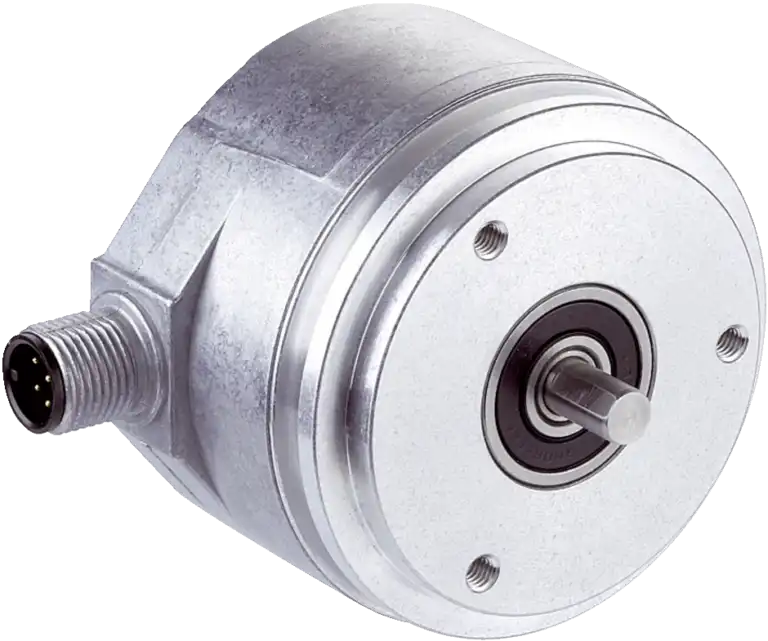
Многооборотный энкодер SICK AFM60E-BEAK004096, артикул 1052389
SICK Многооборотный энкодер SICK AFM60E-BEAK004096, артикул 1052389 MPN / артикул: 1052389
  • SICK

SICK AFM60E-BEAK004096, артикул 1052389, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BEAM002048, артикул 1053190
SICK Многооборотный энкодер SICK AFM60E-BEAM002048, артикул 1053190 MPN / артикул: 1053190
  • SICK

SICK AFM60E-BEAM002048, артикул 1053190, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BEKA004096, артикул 1075105
SICK Многооборотный энкодер SICK AFM60E-BEKA004096, артикул 1075105 MPN / артикул: 1075105
  • SICK

SICK AFM60E-BEKA004096, артикул 1075105, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BFAA004096, артикул 1066692
SICK Многооборотный энкодер SICK AFM60E-BFAA004096, артикул 1066692 MPN / артикул: 1066692
  • SICK

SICK AFM60E-BFAA004096, артикул 1066692, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BFAC001024, артикул 1060053
SICK Многооборотный энкодер SICK AFM60E-BFAC001024, артикул 1060053 MPN / артикул: 1060053
  • SICK

SICK AFM60E-BFAC001024, артикул 1060053, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BFAC004096, артикул 1067048
SICK Многооборотный энкодер SICK AFM60E-BFAC004096, артикул 1067048 MPN / артикул: 1067048
  • SICK

SICK AFM60E-BFAC004096, артикул 1067048, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BGAA004096, артикул 1059197
SICK Многооборотный энкодер SICK AFM60E-BGAA004096, артикул 1059197 MPN / артикул: 1059197
  • SICK

SICK AFM60E-BGAA004096, артикул 1059197, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BGAC004096, артикул 1079250
SICK Многооборотный энкодер SICK AFM60E-BGAC004096, артикул 1079250 MPN / артикул: 1079250
  • SICK

SICK AFM60E-BGAC004096, артикул 1079250, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BGKA004096, артикул 1074703
SICK Многооборотный энкодер SICK AFM60E-BGKA004096, артикул 1074703 MPN / артикул: 1074703
  • SICK

SICK AFM60E-BGKA004096, артикул 1074703, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHAA004096, артикул 1038933
SICK Многооборотный энкодер SICK AFM60E-BHAA004096, артикул 1038933 MPN / артикул: 1038933
  • SICK

SICK AFM60E-BHAA004096, артикул 1038933, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHAC004096, артикул 1058476
SICK Многооборотный энкодер SICK AFM60E-BHAC004096, артикул 1058476 MPN / артикул: 1058476
  • SICK

SICK AFM60E-BHAC004096, артикул 1058476, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHAK004096, артикул 1054037
SICK Многооборотный энкодер SICK AFM60E-BHAK004096, артикул 1054037 MPN / артикул: 1054037
  • SICK

SICK AFM60E-BHAK004096, артикул 1054037, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHAM004096, артикул 1055698
SICK Многооборотный энкодер SICK AFM60E-BHAM004096, артикул 1055698 MPN / артикул: 1055698
  • SICK

SICK AFM60E-BHAM004096, артикул 1055698, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHKA004096, артикул 1075182
SICK Многооборотный энкодер SICK AFM60E-BHKA004096, артикул 1075182 MPN / артикул: 1075182
  • SICK

SICK AFM60E-BHKA004096, артикул 1075182, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHLA004096, артикул 1065152
SICK Многооборотный энкодер SICK AFM60E-BHLA004096, артикул 1065152 MPN / артикул: 1065152
  • SICK

SICK AFM60E-BHLA004096, артикул 1065152, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-BHTA004096, артикул 1072418
SICK Многооборотный энкодер SICK AFM60E-BHTA004096, артикул 1072418 MPN / артикул: 1072418
  • SICK

SICK AFM60E-BHTA004096, артикул 1072418, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-S1AA000512, артикул 1060771
SICK Многооборотный энкодер SICK AFM60E-S1AA000512, артикул 1060771 MPN / артикул: 1060771
  • SICK

SICK AFM60E-S1AA000512, артикул 1060771, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-S1AA001024, артикул 1051520
SICK Многооборотный энкодер SICK AFM60E-S1AA001024, артикул 1051520 MPN / артикул: 1051520
  • SICK

SICK AFM60E-S1AA001024, артикул 1051520, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-S1AA004096, артикул 1037438
SICK Многооборотный энкодер SICK AFM60E-S1AA004096, артикул 1037438 MPN / артикул: 1037438
  • SICK

SICK AFM60E-S1AA004096, артикул 1037438, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Многооборотный энкодер SICK AFM60E-S1AC004096, артикул 1037649
SICK Многооборотный энкодер SICK AFM60E-S1AC004096, артикул 1037649 MPN / артикул: 1037649
  • SICK

SICK AFM60E-S1AC004096, артикул 1037649, — многооборотный абсолютный энкодер для определения углового положения вала. Изделие используется как источник координаты для системы управления механизмом, в которой важно сопоставить физическое положение узла с передаваемым позиционным кодом.

По запросу Цена и срок у менеджера
Открыть карточку
Инженерный подбор

Не нашли точную модель?

На отдельной странице можно распознать маркировку по фото или загрузить BOM из Excel, Word и CSV.